知っておくべき最も重要なこと
- デジタル一眼レフカメラにおける前ピンと後ピンの問題は、レンズホルダー、メインイメージセンサー、位相差検出オートフォーカスセンサー間の距離を完全に一致させる必要があることに起因します。
- 位相差検出オートフォーカスシステムは、レンズの端から来る光線を比較することで、必要な焦点調整の方向と量を正確に判断します。
- 製造上のばらつきに対処するため、メーカーは精密なキャリブレーションシステムを用いて各オートフォーカスポイントを個別に調整し、補正値をカメラのファームウェアに書き込む。
デジタル一眼レフカメラの技術について議論する際、位相差検出オートフォーカス(PDAF)の仕組みについて混乱が生じることがよくあります。このトピックは多くの人にとって興味のないものかもしれませんが、カメラでオートフォーカスの問題が発生する理由と仕組みを知りたい場合は、この記事で写真を撮るときにカメラ内部で何が起こるかを説明します。キヤノン 5D Mark III、ニコン D800、ペンタックス K-5 などのハイエンド機器やその他のデジタル一眼レフカメラのオートフォーカスの問題に関する否定的なレビューは数え切れないほどあります。ほとんどの写真家は、根本的な問題は必ずしも特定のモデルやタイプのカメラではなく、これらのカメラがフォーカスを取得する特定の方法にあることに気づいていないようです。インターネットで少し検索すると、10 年以上前のあらゆる種類のデジタル一眼レフカメラのオートフォーカスの問題に関する何千もの報告が見つかります。したがって、現代のカメラに見られる前ピンと後ピンの問題は新しいものではなく、位相差検出センサーを搭載した最初のデジタル一眼レフから存在していました。
デジタル一眼レフカメラはどのように動作するのですか?
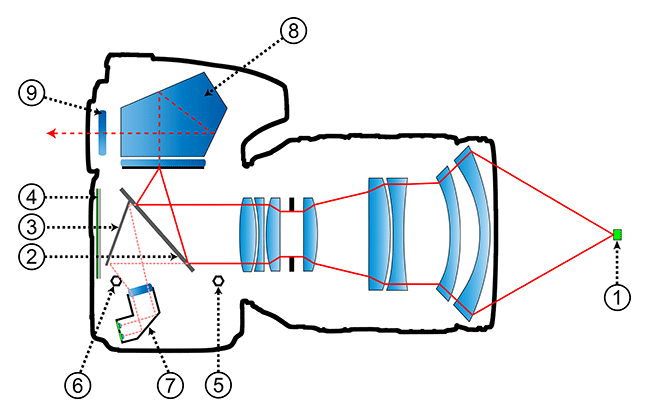
この問題をより深く理解するには、まずデジタル一眼レフカメラの仕組みを理解することが不可欠です。一般的なデジタル一眼レフカメラの図解では、通常、45度の角度で配置された単一の反射鏡のみが示されています。しかし、これらの図解には、反射鏡の後ろにある二次鏡が示されていません。この二次鏡は、光の一部を位相差検出センサーに反射します。以下に、ニコンD800の典型的な画像を基に私が作成した簡略化された図解を示します。
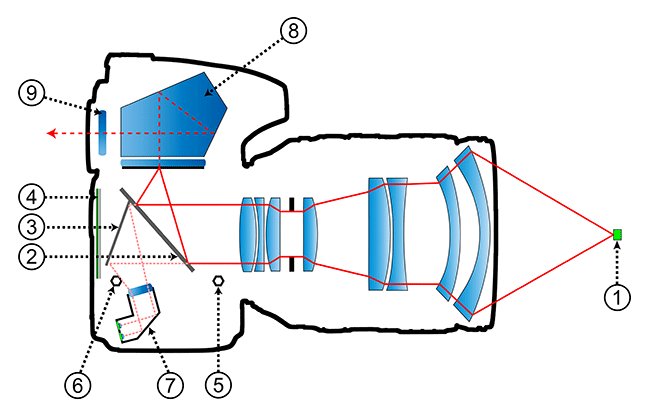
上の図に示されている各数字の説明は以下のとおりです。
- 光線
- メイン/反射鏡
- 副鏡(サブミラーとも呼ばれる)
- カメラのシャッターとイメージセンサー
- メインミラー調整用オフセンターピン(1.5mm六角)
- 副鏡調整用偏心ピン(1.5mm六角)
- 位相検出センサー(AFセンサー)
- ペンタプリズム
- ファインダー
カメラで写真を撮るときに内部で何が起こるかを見てみましょう。光線はレンズ(1)から入り、カメラ内部に到達します。半透明の主鏡(2)は45度の角度で配置されており、光の大部分を垂直に反射して五角プリズム(8)に送ります。五角プリズムは垂直の光を水平の光に変換して反射するため、ファインダー(9)を覗いたときに何が写っているかを正確に確認できます。光のごく一部は主鏡を通過し、副鏡(3)で反射されます。副鏡も角度(多くの最新のニコンカメラでは、上に示したように54度)で傾いています。その後、光は位相差検出/オートフォーカスセンサー(7)に到達し、センサーアレイ(各オートフォーカスポイントに2つのセンサー)に方向転換されます。カメラはこれらのセンサーからの画像を分析して比較し(レンジファインダーでピントを評価する方法と同様)、画像が一致しない場合は、レンズに適切な調整を行うよう指示します(詳細は下記を参照)。
上記の手順は一見単純に見えますが、この方法には大きな問題が1つあります。位相差検出センサーはレンズに必要な調整を行うよう指示しますが、画像はカメラ背面のセンサーという全く別の装置によって取得されます。なぜこれが問題なのでしょうか?写真を撮るとき、主鏡と副鏡の両方が上昇し、シャッターが開き、レンズからの光がカメラセンサーに直接届くことを思い出してください(4)。位相差検出オートフォーカスが正しく機能するためには、レンズマウントとカメラセンサー間の距離、およびレンズマウントと位相差検出センサー間の距離が完全に一致している必要があります。わずかなずれでも、オートフォーカスは正しく機能しません。さらに、副鏡の角度が本来あるべきほど正確でない場合も、オートフォーカスの問題につながります。
位相検出センサーはどのように動作するのですか?
位相検出センサーの動作は、レンジファインダーカメラと同様に、光学的位相比較の原理に基づいています。副鏡から反射された光は、マイクロレンズに取り付けられた微小イメージセンサーのアレイ(オートフォーカスシステムのフォーカスポイントの数に応じて2つ以上)によって受信されます。ファインダーで見える各フォーカスポイントに対して、位相差を検出する専用の微小センサーが2つあります。これは、ページ(7)の上部の図に示すように、レンズの両側に1つずつ配置されています(この図では、2つの別々の光線が2つの別々のセンサーに到達する様子を示すことで、この動作を誇張しています)。
実際、最新の位相差検出デバイスには2つ以上のセンサーが搭載されており、これらのセンサーは非常に近接して配置されています。光がこれら2つのセンサーに到達すると、被写体にピントが合っている場合、レンズの端から来る光線は各センサーの中心に直接収束します(イメージセンサーの場合と同様です)。この場合、両方のセンサーに同一の画像が映し出され、被写体に完全にピントが合っていることを示します。被写体にピントが合っていない場合、光線は収束せず、センサーの異なる面に当たります(下図参照、画像はWikipediaより)。
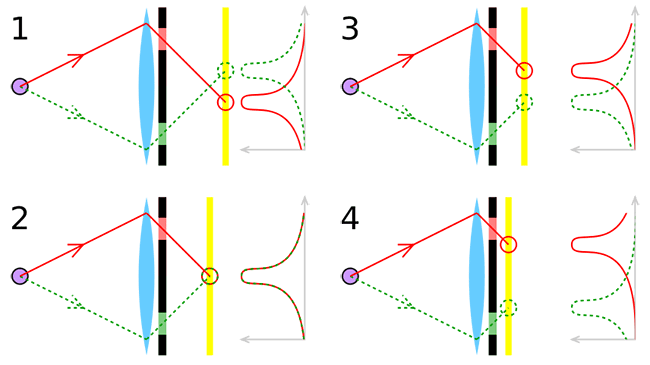
図1~4は、焦点が(1)近すぎる場合、(2)適切である場合、(3)遠すぎる場合、(4)遠すぎる場合を表しています。これらの図は、2つのプロファイル間の位相差を利用することで、焦点を変更すべき方向だけでなく、最適な焦点を得るために変更すべき大きさも決定できることを示しています。重要なのは、実際に動くのはセンサーではなくレンズであるということです。
位相差検出システムは被写体が前ピンか後ピンかを認識できるため、カメラレンズにピントを回転させる方向と量について正確な指示を送ることができます。カメラが被写体にピントを合わせるとき(クローズドループオートフォーカス)の動作は次のとおりです。
- レンズの端を通過した光は、2つのイメージセンサーによって評価される。
- イメージセンサーに光がどのように届くかに基づいて、オートフォーカスシステムは、被写体が前ピンか後ピンか、そしてそのずれがどれくらいかを判断できます。
- オートフォーカスシステムは、レンズに焦点を合わせるよう指示します。
- 上記の手順は、完璧なピントが合うまで必要なだけ繰り返されます。ピントが合わない場合は、レンズが自動的に調整され、再びピントを探し始めます。これが「ピント探し」と呼ばれる現象です。
- ピントが完全に合うと、オートフォーカスシステムは被写体にピントが合っていることを確認するメッセージ(ファインダー内の緑色の点、警告音など)を送信します。
これらの処理はすべてほんの一瞬で行われるため、位相差検出システムはコントラスト検出システム(焦点が合うまで焦点を前後に何度も切り替え、イメージセンサーレベルで多くの画像データ解析を行う)よりもはるかに高速です。
位相差検出オートフォーカス(AF)は、ハイエンドのプロ用カメラのアップデートごとに継続的に改良されている非常に複雑なシステムです。長年にわたり、オートフォーカスポイントの数は大幅に増加し、より信頼性の高いクロスタイプオートフォーカスポイントの数も増加しました。例えば、キヤノン1D Xとキヤノン5D Mark IIIは、61点のオートフォーカスポイントを誇り、そのうち41点がクロスタイプです。カメラに搭載されたこの複雑なオートフォーカスセンサーの配列をご覧ください。
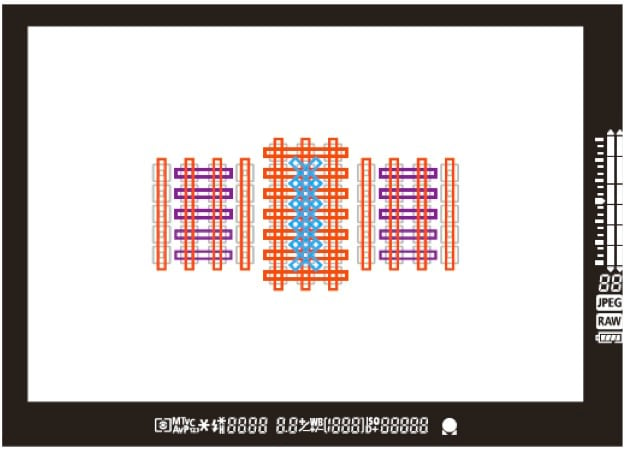
オートフォーカス(AF)ポイントの数が増えただけでなく、その信頼性も大幅に向上しました。現在、ほとんどの最新のプロ用カメラには、被写体を継続的に追跡し、正確なピント合わせを実現できる、超高速で高度なオートフォーカスシステムが搭載されています。
デジタル一眼レフカメラのオートフォーカスに関する問題
デジタル一眼レフカメラのオートフォーカス問題は、多くの写真家が直面する課題です。位相差検出オートフォーカスシステムは、正確な結果を得るために極めて高い精度を必要とするためです。重要なのは、位相差検出/オートフォーカスシステムが製造工程で正しく取り付けられ、調整されている必要があるということです。製造工程ではごくわずかなずれでも発生する可能性があり、その場合オートフォーカスは不正確になります。これが、位相差検出センサーを搭載した最初のデジタル一眼レフカメラが登場して以来、位相差検出システムが問題の原因となってきた主な理由です。こうした潜在的なずれを認識し、すべてのデジタル一眼レフカメラメーカーは、これを考慮に入れ、検査および品質保証(QA)プロセス中に個々のカメラをキャリブレーションできる高精度キャリブレーションシステムを開発しました。
位相差検出センサーのアライメントに問題が検出された場合、システムはコンピュータによる自動テストを実行し、各フォーカスポイントを順番に処理してカメラ内部で手動で調整します。不正確なポイントは再較正および再調整され、補正値がカメラのファームウェアに書き込まれます。このプロセスは、位相差検出レベルでのAF微調整/AFマイクロ調整に似ていますが、各オートフォーカスポイントごとに個別に実行されます。
コメントは締め切りました。